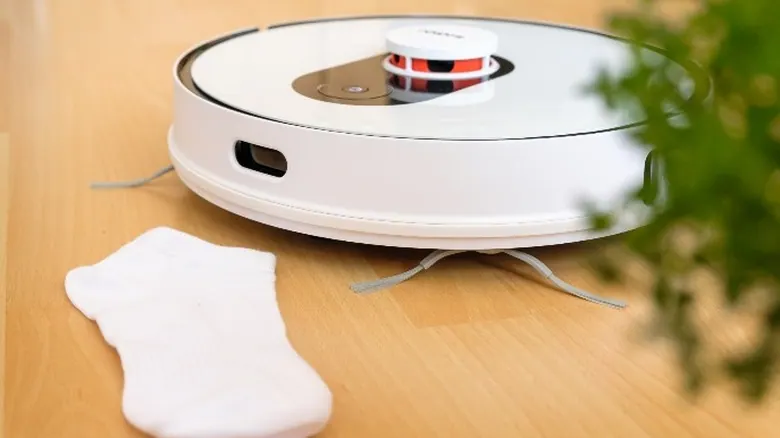
Ai từng dùng robot hút bụi đời cũ chắc đã gặp cảnh này: đi làm về, robot nằm im giữa phòng, chổi cạnh quấn chặt một sợi dây sạc điện thoại, hoặc một chiếc tất bị hút lủng lẳng ở cửa hút. Robot đời mới thì khác: nó dừng lại cách chiếc tất vài centimet, "nghĩ" một chút, rồi vòng qua. Đằng sau hành vi tưởng đơn giản đó là cả một chuỗi cảm biến và mô hình AI chạy ngay trên con robot nhỏ xíu.
Bài này giải thích robot thực sự "nhìn" sàn nhà thế nào, vì sao tất và dây sạc lại là hai kẻ thù khó nhất, và những giới hạn mà quảng cáo thường không nói.
Vì sao tất và dây sạc là ác mộng của robot hút bụi
Robot hút bụi có hai bộ phận rất dễ "dính đòn": chổi cạnh quay để gom rác từ góc tường, và chổi chính (con lăn) ở bụng hút rác vào hộp. Cả hai đều quay liên tục, nên bất kỳ vật gì dài, mềm, mảnh đều có thể bị cuốn vào:
- Dây sạc, dây tai nghe: mảnh, dài, bị chổi cạnh quấn quanh trục. Robot kéo theo cả cục sạc, có khi giật đứt dây hoặc làm rơi đồ trên bàn.
- Tất, khăn nhỏ: mềm, nhẹ, dễ bị hút vào cửa hút, làm tắc đường gió và kẹt con lăn.
- Phân thú cưng: không làm kẹt robot nhưng bị bánh xe và chổi dàn trải khắp nhà, là kịch bản tệ nhất với người nuôi chó mèo.
Khó ở chỗ những vật này rất thấp và rất mảnh. Một sợi dây sạc chỉ cao vài milimet, gần như lẫn vào mặt sàn. Cảm biến kiểu cũ không thể nhận ra chúng là vật cản.
Thế hệ cũ: đâm vào rồi mới biết
Trước khi có AI, robot hút bụi phát hiện vật cản theo những cách khá thô sơ:
Cản va chạm (bumper)
Mặt trước robot là một tấm vỏ có công tắc. Đâm vào vật, công tắc đóng, robot lùi lại, xoay vài độ rồi thử lại. Cách này ổn với chân ghế, tường, nhưng với dây sạc thì vô dụng: dây quá thấp để chạm vào cản, robot cứ thế chạy đè lên.
Cảm biến hồng ngoại tiệm cận
Một đèn LED hồng ngoại bắn tia ra trước, một điốt quang đo ánh sáng phản xạ. Tầm hoạt động chỉ khoảng 5–15 cm và kết quả chỉ có hai trạng thái: "có gì đó ở gần" hoặc "không". Nó không biết vật đó cao bao nhiêu, là gì.
LiDAR: giỏi vẽ bản đồ, kém nhìn sàn
Cái tháp tròn nhô lên trên nóc nhiều robot là LiDAR: một tia laser quay 360 độ, đo khoảng cách đến tường và đồ đạc để vẽ bản đồ nhà. LiDAR làm việc trong bóng tối hoàn toàn vì nó tự phát sáng. Nhưng vì đặt ở trên nóc và quét theo mặt phẳng ngang, nó nhìn qua đầu những vật nằm sát sàn như tất hay dây.
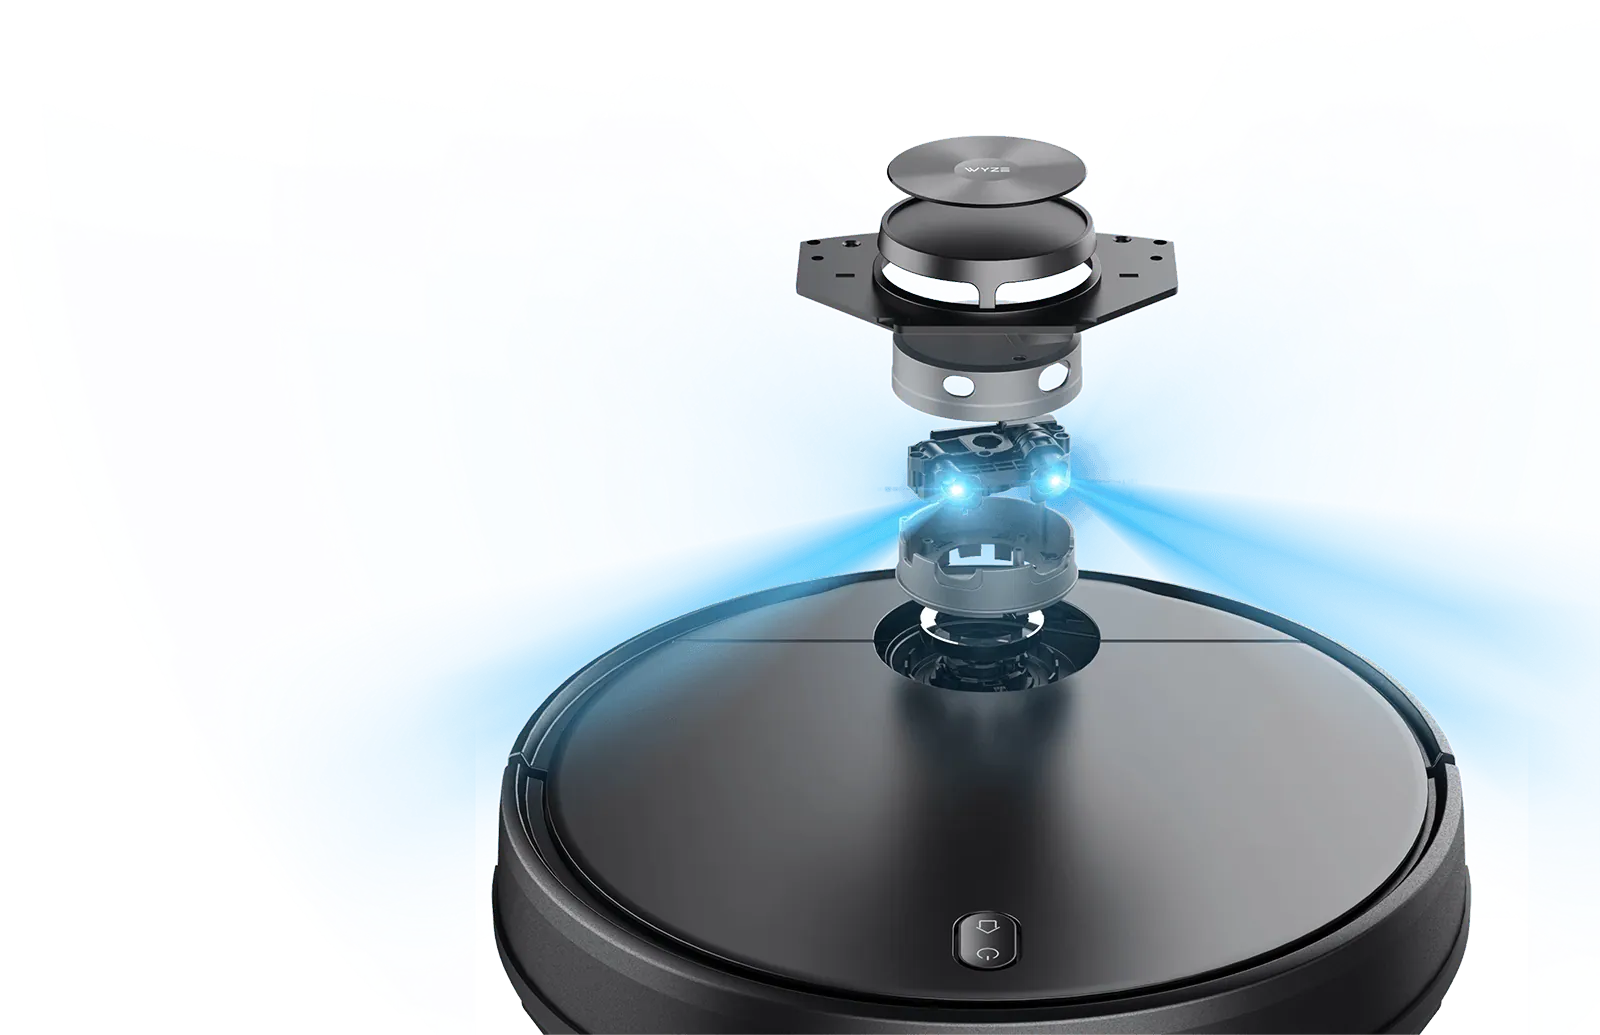
LiDAR trên nóc lo việc định vị và vẽ bản đồ. Việc né vật cản nhỏ sát sàn là nhiệm vụ của cụm cảm biến đặt ở mặt trước robot. Hai hệ thống này bổ sung cho nhau chứ không thay thế nhau.
Thế hệ mới: đo độ sâu trước, hiểu vật thể sau
Robot né vật cản bằng AI thường kết hợp hai lớp: một lớp đo hình dạng 3D (biết có gì đó, to bao nhiêu, cách bao xa) và một lớp nhận diện (biết đó là cái gì).
Lớp 1: ánh sáng cấu trúc 3D (structured light)
Ở mặt trước robot có một máy chiếu nhỏ phát ra lưới chấm hoặc vạch hồng ngoại xuống sàn. Một camera đặt lệch sang bên quan sát lưới đó. Khi sàn phẳng, các chấm nằm đều; khi có vật nhô lên, các chấm bị dịch chuyển và méo đi. Từ độ lệch này, robot tính ra khoảng cách và chiều cao bằng phép tam giác, tạo thành một bản đồ độ sâu cập nhật vài lần mỗi giây.
Ưu điểm lớn là ánh sáng cấu trúc tự chiếu sáng nên vẫn hoạt động khi phòng tối. Roborock giới thiệu dòng S7 MaxV dùng ánh sáng cấu trúc 3D, công bố phát hiện được vật nhỏ tới khoảng 5 cm chiều rộng và 3 cm chiều cao (theo thử nghiệm của hãng).
Một biến thể khác là ToF 3D (time-of-flight): bắn xung hồng ngoại và đo thời gian ánh sáng quay về ở từng điểm ảnh. ToF đo xa tốt hơn và ít bị ánh sáng môi trường ảnh hưởng hơn.
Lớp 2: camera RGB và mạng nơ-ron
Bản đồ độ sâu chỉ cho biết "có một khối thấp, dẹt ở phía trước". Nó không phân biệt được đó là chiếc tất, cuộn dây hay mép thảm. Lúc này camera màu chụp ảnh vật thể và đưa vào một mạng nơ-ron được huấn luyện trên hàng chục nghìn ảnh đồ gia dụng đã gắn nhãn. Mô hình trả về nhãn kiểu "dây cáp", "tất", "giày", "phân thú cưng" kèm độ tin cậy.
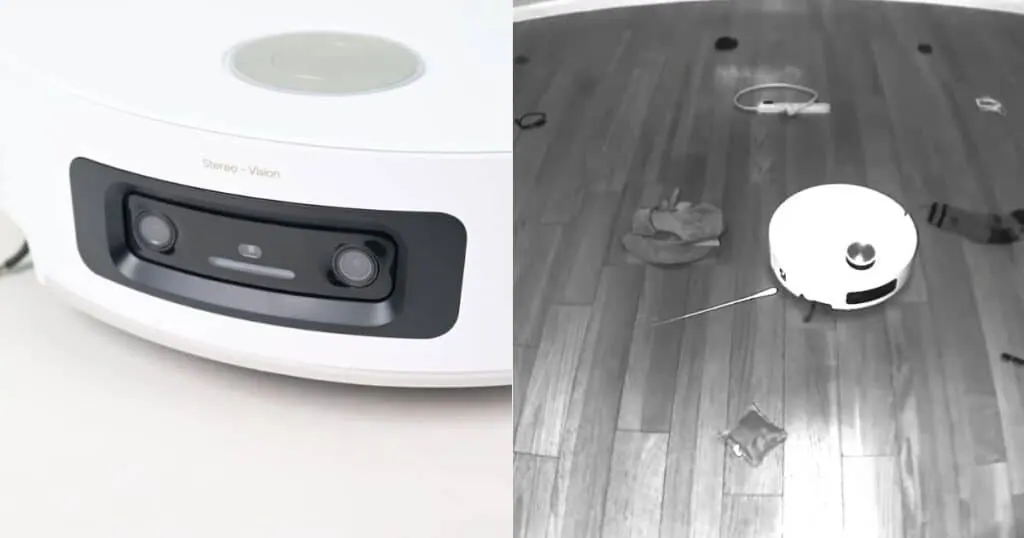
Toàn bộ việc này chạy ngay trên chip của robot chứ không cần gửi ảnh lên mạng, vì robot phải phản ứng trong tích tắc khi đang di chuyển. Các hãng hiện công bố số loại vật thể nhận diện được từ vài chục đến hơn 100, có dòng ghi tới khoảng 200 loại.
Từ "thấy" đến "né": robot quyết định ra sao
Nhận diện xong mới là nửa đường. Điểm hay của AI là mỗi loại vật được xử lý khác nhau:
| Vật thể | Cách robot thường xử lý | Lý do |
|---|---|---|
| Dây sạc, dây cáp | Dừng sớm, vòng qua với khoảng cách vừa phải | Tránh chổi cạnh cuốn dây |
| Tất, khăn nhỏ | Vòng qua, đánh dấu trên bản đồ | Tránh bị hút vào cửa hút |
| Phân thú cưng | Giữ khoảng cách rất rộng | Chạm nhẹ cũng thành thảm hoạ |
| Chân ghế, chân bàn | Đi sát mép để hút sạch | Vật cứng, không gây kẹt |
| Vật lạ không nhận diện được | Dựa vào dữ liệu độ sâu, né theo kích thước | An toàn là trên hết |
Roborock mô tả rõ việc robot "phản ứng khác nhau tuỳ thứ nó thấy", ví dụ tránh thật xa phân thú cưng. Theo RTINGS, trên S8 MaxV Ultra người dùng còn có thể đặt chế độ ưu tiên né phân thú cưng hơn mọi thứ khác.
Nhiều app còn chụp lại ảnh vật cản và ghim lên bản đồ, để bạn biết hôm nay robot đã né chiếc tất nào ở góc phòng nào. Đây cũng là chỗ cần lưu ý về quyền riêng tư (xem mục bên dưới).
Một robot né vật cản từ 15 cm sẽ bỏ sót một vòng sàn khá rộng quanh mỗi chiếc tất. Robot tốt là robot đi sát vật trong vòng vài centimet mà vẫn không chạm. Khi đọc review, hãy để ý cả độ sạch quanh vật cản chứ không chỉ chuyện có né được hay không.
Câu chuyện "lời hứa phân chó" của iRobot
Một cột mốc đáng nhớ là iRobot Roomba j7+ ra mắt năm 2021. iRobot dời camera ra mặt trước để nhìn sàn rộng hơn và tung ra chương trình P.O.O.P. (Pet Owner Official Promise): trong năm đầu, nếu robot đâm vào phân rắn của chó mèo, hãng sẽ thay robot mới. Lúc ra mắt j7+ nhận diện được dây, tai nghe có dây; nhận diện tất và giày được bổ sung sau qua cập nhật phần mềm.
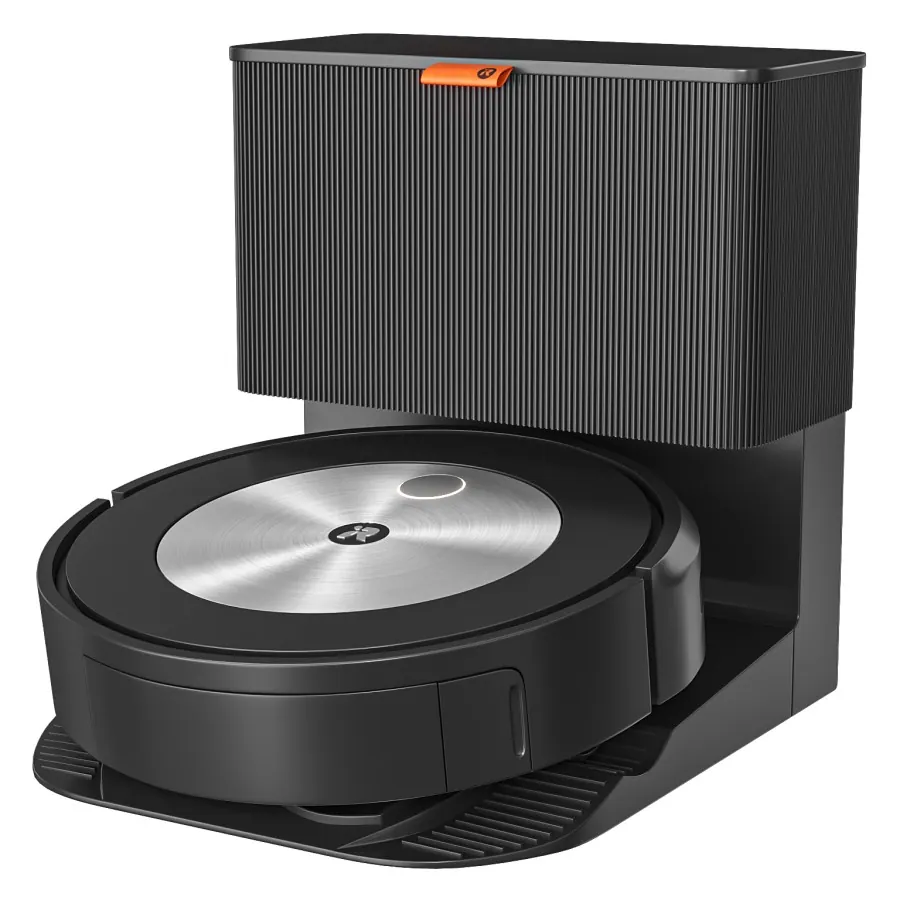
Chi tiết "cập nhật sau" cho thấy một điểm quan trọng: khả năng né vật cản bằng AI có thể tốt lên theo thời gian nhờ hãng huấn luyện thêm mô hình và đẩy bản cập nhật xuống robot. Vì vậy khi chọn robot, chính sách cập nhật phần mềm của hãng cũng đáng cân nhắc.
Những giới hạn mà quảng cáo ít nói
AI giỏi hơn nhiều so với cản va chạm, nhưng chưa hoàn hảo. Các trường hợp robot hay "trượt":
- Dây đen trên sàn tối: ít tương phản cho camera, ít tín hiệu cho cảm biến độ sâu. Đây là lỗi phổ biến nhất.
- Dây rất mảnh như dây tai nghe: thường bị bỏ sót.
- Vật trong suốt như túi nilon trong, ly thuỷ tinh: ánh sáng cấu trúc xuyên qua, ToF bị tán xạ.
- Vật quá dẹt như tờ giấy, thảm mỏng, vải trải phẳng: không có chiều cao nên dễ bị coi là mặt sàn.
- Vật thấp dưới khoảng 2 cm: lúc né được, lúc không.
- Phòng tối với robot chỉ có camera: nhận diện kém hẳn nếu không có ánh sáng chủ động hỗ trợ.
Robot có camera là một chiếc máy quay di động trong nhà bạn. Hãy kiểm tra hãng có xử lý ảnh trên thiết bị hay không, có tuỳ chọn tắt lưu ảnh vật cản hay không, và đặt mật khẩu mạnh cho tài khoản app. Không nên cho robot chạy khi trong nhà có cảnh riêng tư mà bạn không muốn bị ghi lại.
Mẹo chọn mua và dùng robot né vật cản bằng AI
Tiêu chí khi chọn
| Tiêu chí | Nên ưu tiên |
|---|---|
| Cảm biến trước | Có cả đo độ sâu (ánh sáng cấu trúc hoặc ToF) lẫn camera RGB |
| Hoạt động trong tối | Có đèn hỗ trợ hoặc cảm biến tự chiếu sáng |
| Xử lý ảnh | Trên thiết bị, có tuỳ chọn tắt lưu ảnh |
| Ứng dụng | Hiện ảnh vật cản trên bản đồ, cho chỉnh mức né |
| Cập nhật | Hãng có lịch sử đẩy cập nhật mô hình AI |
Nhà có nhiều dây, có trẻ nhỏ hay thú cưng thì tính năng này đáng tiền. Nhà gọn gàng, ít đồ dưới sàn thì robot LiDAR thường không có camera đã đủ dùng.
Dọn nhà vài phút trước khi robot chạy
AI giảm rủi ro chứ không xoá bỏ hoàn toàn. Thói quen nhỏ vẫn giúp robot chạy êm hơn:
- [ ]Gom dây sạc lên bàn hoặc dùng kẹp dây cố định sát chân tường
- [ ]Nhặt tất, khăn, đồ chơi nhỏ khỏi sàn
- [ ]Bật đèn khu vực nhiều đồ nếu robot chỉ dựa vào camera
- [ ]Đặt vùng cấm trên app quanh ổ điện, góc nhiều dây
- [ ]Lau ống kính camera và cảm biến trước định kỳ
Robot thông minh nhất vẫn là robot chạy trên một sàn nhà đã được dọn qua.
Tóm tắt nhanh
- Tất và dây sạc khó né vì chúng thấp, mảnh, dễ bị chổi cạnh và con lăn cuốn vào.
- LiDAR trên nóc vẽ bản đồ, còn né vật nhỏ là việc của cụm cảm biến 3D và camera ở mặt trước.
- Ánh sáng cấu trúc hoặc ToF đo hình dạng; mạng nơ-ron trên camera RGB cho biết đó là vật gì.
- Mỗi loại vật được né theo cách riêng, phân thú cưng luôn được giữ khoảng cách rộng nhất.
- Dây đen trên sàn tối, vật trong suốt, vật quá dẹt vẫn là điểm yếu.
Câu hỏi thường gặp
Robot né vật cản bằng AI có cần Internet không?
Không. Việc nhận diện chạy ngay trên chip của robot để phản ứng kịp lúc đang chạy. Internet chỉ cần cho app, xem bản đồ và nhận bản cập nhật.
Robot có camera có chạy được ban đêm không?
Những robot có ánh sáng cấu trúc, ToF hoặc đèn hỗ trợ vẫn né tốt trong tối. Robot chỉ có camera thường thì nhận diện kém đi rõ rệt khi phòng tối.
Có phải robot nhận diện càng nhiều loại vật càng tốt?
Không hẳn. Con số loại vật chỉ là quảng cáo; quan trọng hơn là robot xử lý thế nào với vật lạ chưa từng thấy và có đi sát được vật để hút sạch hay không.
Robot có LiDAR rồi có cần thêm camera không?
Nếu nhà bạn hay có dây, tất, đồ chơi hoặc thú cưng dưới sàn thì nên có. LiDAR trên nóc không nhìn thấy những vật sát sàn này.